Formation contrôle PID et MPC
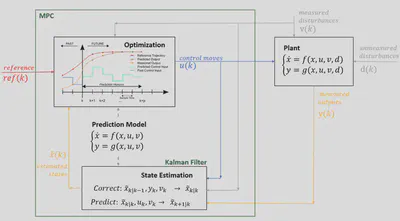
Formation réalisée en février 2025 chez Nehemis à destination des équipes software. L’objectif : donner à des développeurs qui ne sont pas automaticiens de quoi comprendre, régler et débugger une boucle de contrôle, puis situer le Model Predictive Control par rapport à un PID : quand il apporte quelque chose, et à quel prix.
Le programme ci-dessous est celui qui a été déroulé ; il est adaptable à votre système et au temps disponible.
Partie 1 : Comprendre un système dynamique
- Système en boucle ouverte et en boucle fermée : ce que la rétroaction change.
- Modélisation d’un procédé simple, notion de fonction de transfert, pôles et stabilité.
- Lecture d’une réponse indicielle : gain statique, constante de temps, dépassement, temps de réponse.
- Identification expérimentale d’un procédé à partir de mesures réelles.
Partie 2 : Le correcteur PID en pratique
- Rôle de chaque action : proportionnelle, intégrale, dérivée, et ce que chacune coûte.
- Erreur statique, rejet de perturbation, marge de stabilité.
- Méthodes de réglage : approche empirique, Ziegler-Nichols, réglage guidé par le modèle.
- Les pièges d’implémentation qui font échouer un PID correct sur le papier : emballement de l’intégrateur (anti-windup), saturation d’actionneur, bruit amplifié par l’action dérivée et filtrage de cette voie.
- Discrétisation : période d’échantillonnage, forme récurrente du correcteur, effets du temps de calcul et des retards.
Partie 3 : Introduction au Model Predictive Control
- Principe : optimiser une séquence de commandes sur un horizon glissant plutôt que réagir à l’erreur instantanée.
- Formulation du problème d’optimisation : modèle de prédiction, fonction de coût, horizons de prédiction et de commande.
- Ce que le MPC sait faire et que le PID ne sait pas : contraintes explicites sur les entrées et les états, systèmes multivariables (MIMO), anticipation d’une consigne connue à l’avance.
- Le prix à payer : besoin d’un modèle, coût de calcul, sensibilité aux erreurs de modélisation.
- Critères de choix : dans quels cas un PID bien réglé reste la bonne réponse.
Partie 4 : Applications
- Mise en situation sur un système représentatif du métier des participants.
- Comparaison PID / MPC sur le même procédé : performance, respect des contraintes, robustesse.
- Discussion des cas d’usage internes et des suites possibles.
Cette formation est proposée en français ou en anglais, sur site ou à distance, et se décline en une à trois journées selon la profondeur souhaitée sur la partie MPC.