Portfolio
Les missions que j’ai réalisées pour des entreprises, de la startup au grand groupe, et mes projets de recherche, classés par domaine. Chaque carte mène au détail du projet.
Drones et contrôle de vol
Guidage, interception et contrôle de drones, du simulateur aux essais en vol.
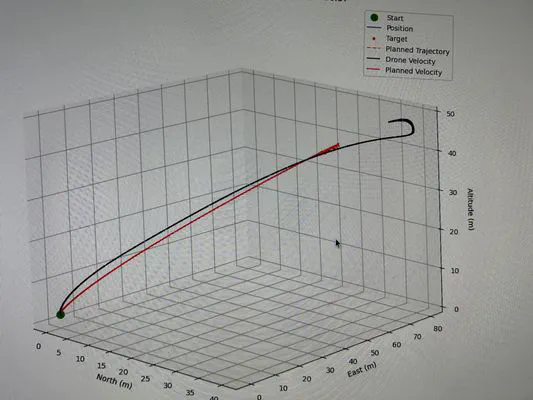
Algorithmes de contrôle pour l'interception de drones
Algorithmes de guidage et de contrôle pour intercepter des drones.
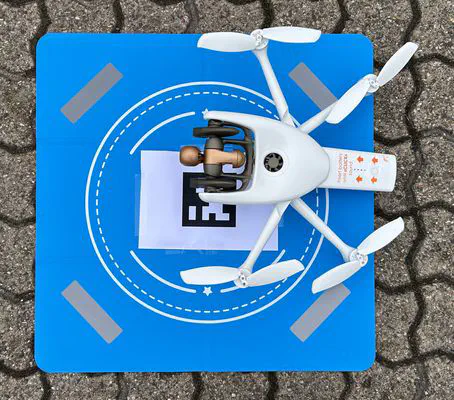
Atterrissage de précision d'un drone Parrot
Faire atterrir un drone Parrot Anafi AI sur une cible repérée par QR code, malgré un contrôle déporté sujet aux retards, au vent et aux pertes de paquets.
📘 Voir l'étude de cas →
Aide au développement d'algorithmes de vol et de reconnaissance d'images pour Neode Systems
Contrôle de trajectoire de drones Parrot Anafi et détection d'objets embarquée pour une démonstration live.
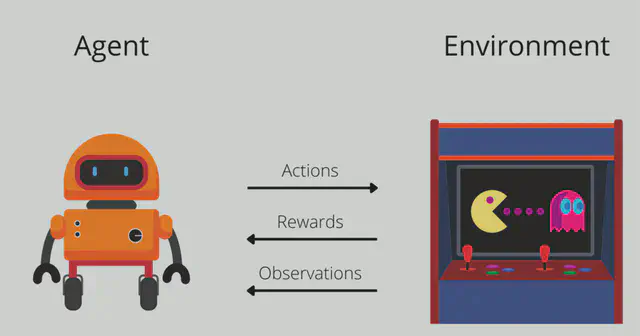
Contrôle multi-drones par Apprentissage par Renforcement (RL)
Simulateur et contrôle multi-drones par Reinforcement Learning, validé en hardware-in-the-loop sur drones DJI.
Reinforcement Learning multi-agents
Stratégies d'apprentissage par renforcement pour faire coopérer plusieurs agents.
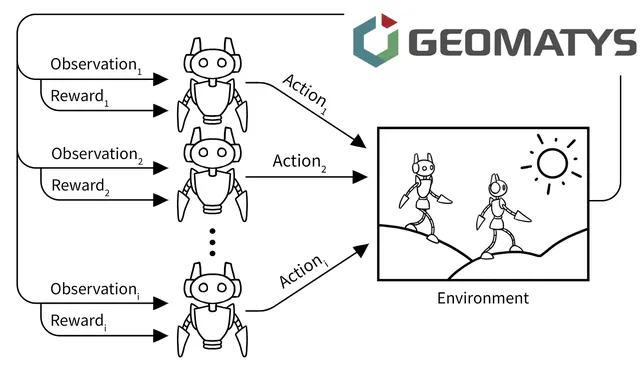
Accompagnement pour le développement d'une stratégie de Reinforcement Learning pour le contrôle multi-agents
Stratégie de Reinforcement Learning multi-agents pour une compétition, avec montée en compétence de l'équipe.
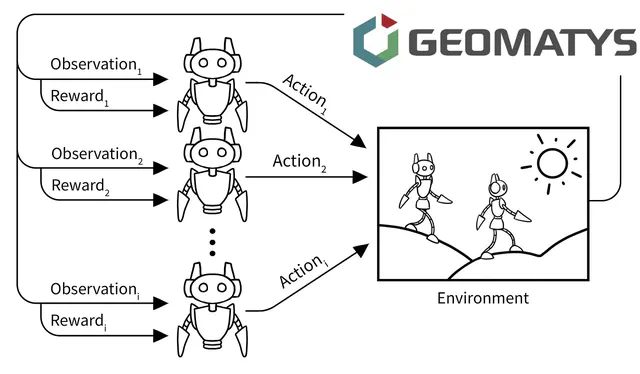
Étude de Faisabilité sur l'Implémentation d'Algorithmes de Multi-Agent Reinforcement-Learning (MARL)
Étude de faisabilité et démonstrateur MARL (Gym, Stable-Baselines3) pour un outil d'aide à la décision.
Robotique
Bras robotiques, robot agricole, interaction humain-robot et veille technologique.
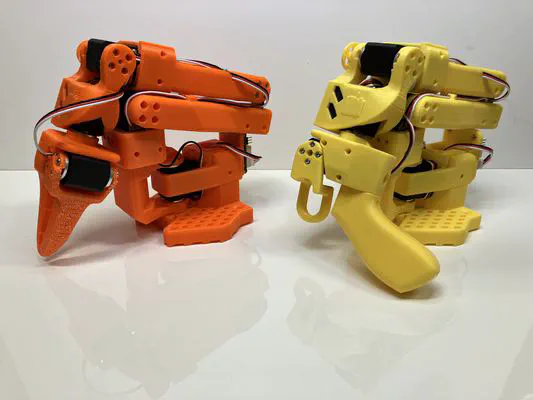
Assistance à la création d’une démonstration en robotique pour une levée de fonds
Montage, contrôle et simulateur de bras robotiques pour une démonstration de levée de fonds.
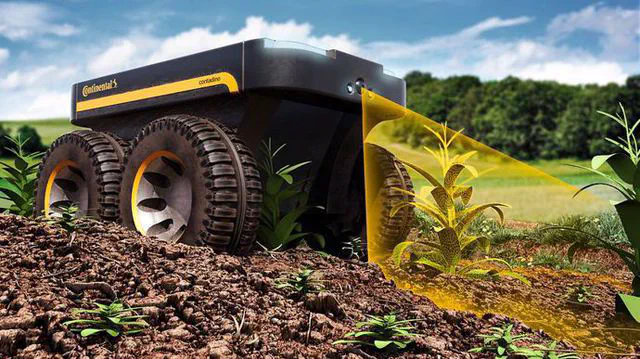
Conception d’un Robot Autonome pour l’Agriculture
Benchmark, dimensionnement et chiffrage d'un prototype de robot agricole autonome.
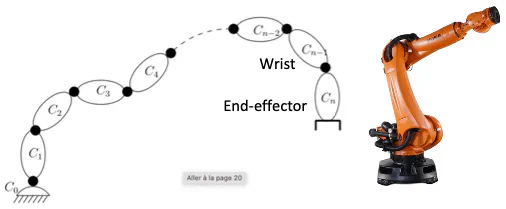
Analyse d'État de l'Art et Identification d'un verrou Technologique
Revue de plus de 60 articles et brevets pour identifier un verrou technologique en robotique.
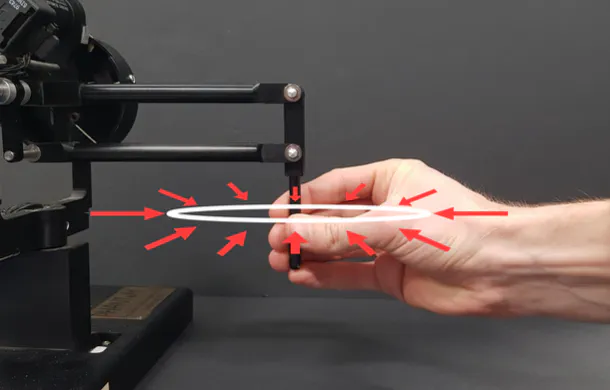
Etude du don d'objet entre un robot et un humain
Mesurer la rigidité de la prise humaine pour savoir quand un robot peut lâcher un objet.
Thermique et capteurs
Modélisation et contrôle de systèmes thermiques, vision 3D thermique et capteurs connectés.
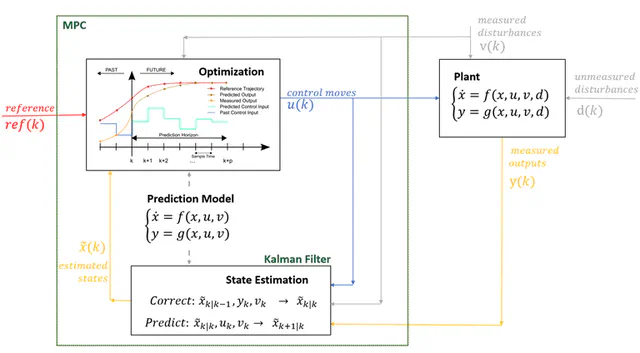
Modélisation et contrôle d’un système thermique via Model Predictive Control (MPC)
Modélisation physique, identification et contrôle prédictif (MPC) d'un système thermique à retard.
📘 Voir l'étude de cas →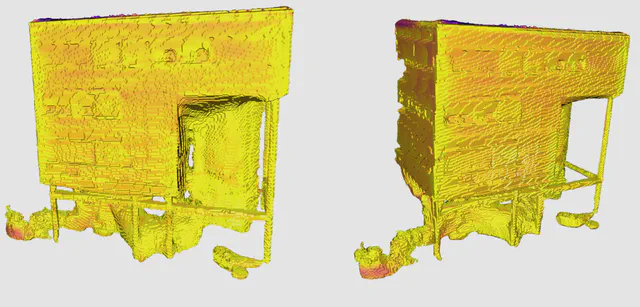
Projet Insulated : développement d'un modèle de reconstruction 3D multi-modal
Thermoxels : des modèles thermiques 3D de bâtiments à partir d'images RGB et thermiques.
Conception d'un Système IoT
Réseau de capteurs connectés pour suivre l'usage de machines de laboratoire, du prototype aux 5 capteurs finaux.